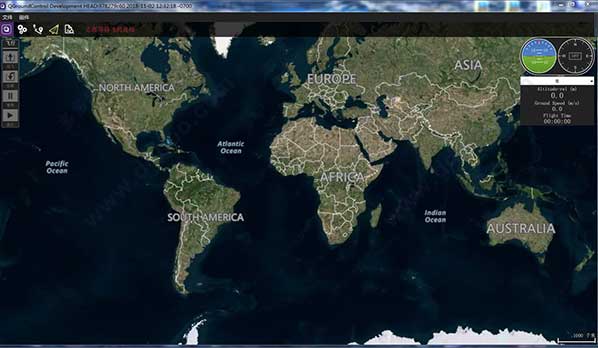
QGroundControl官方版是由dronecode推出的一款专业的地面站软件,这款软件为任何支持MAVLink的无人机提供全面的飞行控制和任务规划,而且同样也为ArduPilot或PX4 Pro动力车辆提供配置,其主要目标是首次使用和专业用户,非常实用。另外,QGroundControl在Windows,OS X,Linux,iOS和Android上运行,其它的所有代码都是开源代码,因此您可以根据需要进行贡献和发展,非常实用。
产品特色
1、一款专业的地面站软件。
2、为任何支持MAVLink的无人机提供全面的飞行控制和任务规划。
3、为ArduPilot或PX4 Pro动力车辆提供配置。
4、主要目标是首次使用和专业用户。
5、在Windows,OS X,Linux,iOS和Android上运行。
6、所有代码都是开源代码,因此您可以根据需要进行贡献和发展。
7、通过飞行堆栈讨论服务器和gitter提供支持。
8、源代码存储在Github中。
9、简单的用户和开发人员文档使QGroundControl易于使用和自定义。
使用说明
1、打开QGroundControl后,点击齿轮图标,即可看到下面的界面。
2、如需跟新固件,则首先断开pixhawk与电脑的连接,然后打开QGroundControl,点击齿轮,然后点击Firmware,最后通过usb线把pixhawk与电脑进行连接。
3、然后界面如下,点击确定后,固件开始自动更新到最新版。
4、更新完固件之后,就需要对airframe进行设置了。这里我们选用通用的x构型,即generic Quadrotor x config。
5、确定后,则需对接收机,飞行模式以及传感器进行设置。
软件亮点
1、QGroundControl可以管理多台设备,可以连接到多台无人机
2、支持静音所有音频输出,拍摄的内容可以选择静音
3、支持每次飞行后保存遥测日志,将飞行数据自动保存
4、即使飞机没有解锁也保存遥测日志
5、QGroundControl使用起飞前检查清单
6、支持配置虚拟游戏手柄,可以连接到你的手柄设备
7、自动加载任务,可以将预设的飞行任务添加到软件
8、支持下次启动时清除所有设置,更好重置新的飞行数据
9、飞行器电池低于该电量时提示30%
更新日志
v5.1.5版本
修复(翻译):恢复 ko_KR、pt_PT、zh_CN 中丢失的 %1 占位符
修复(MAVLink):通过 MAVLinkEnums 将枚举值公开给 QML
修复(MissionManager):恢复因枚举翻译损坏而丢失的任务命令
修复(脚本):将下载/删除图标集中在选定的脚本上
修复 ArduPilot lua 脚本列表目录不起作用
修复(MainWindow):停止关键车辆消息弹出窃取键盘焦点
修复(FTP):删除 MAVFTP URI 方案时保留路径
修复(音频):在车辆状态文本中发音首字母缩略词
修复(APM):当车辆已在地面武装时开始起飞
修复(视频):显示已发现流的接收器设置
修复(LogManager):让 LoggingCategoriesDialog 作为整体滚动而不是嵌套视图
修复(AppLogging):使过滤栏水平滚动,将类别放在前面
修复(AnalyzeView):完成 0 字节板载日志,而不是停止下载
修复(设置):显示侧边栏组分隔线并隐藏悬空的分隔线
修复(相机):通过快门按钮停止延时拍摄
修复(相机):停止缩放滑块回显相机报告的缩放返回作为命令
修复(通讯):从原子标志读取链接连接状态,而不是线程仿射套接字
修复(RadioCal):在油门非居中的情况下,在图表中保持油门摇杆向下
修复(车辆):删除导致慢速链路故障的初始连接外部超时 收起介绍展开介绍
- 下载地址
- 其他版本
-
{playpage:qitabanben_html}
发表评论
0人参与,3条评论软件排行榜
热门推荐
 autocad2026激活工具26.84M / 简体中文
 YY开播电脑版360.61M / 简体中文
 FocusMe(网站拦截器)50.17M / 英文
 路路通时刻表电脑版1.75M / 简体中文
 MediaInfo(视频媒体信息检测工具)14.8M / 简体中文
 芯象导播电脑版807.99M / 简体中文
 Quick Access Popup(快速启动菜单)3.94M / 简体中文
 Visual Similarity Duplicate Image Finder Pro(重复图片清理软件)9M / 英文
 office2007激活工具14K / 英文
 睿达RDWorks激光雕刻切割软件187.88M / 简体中文